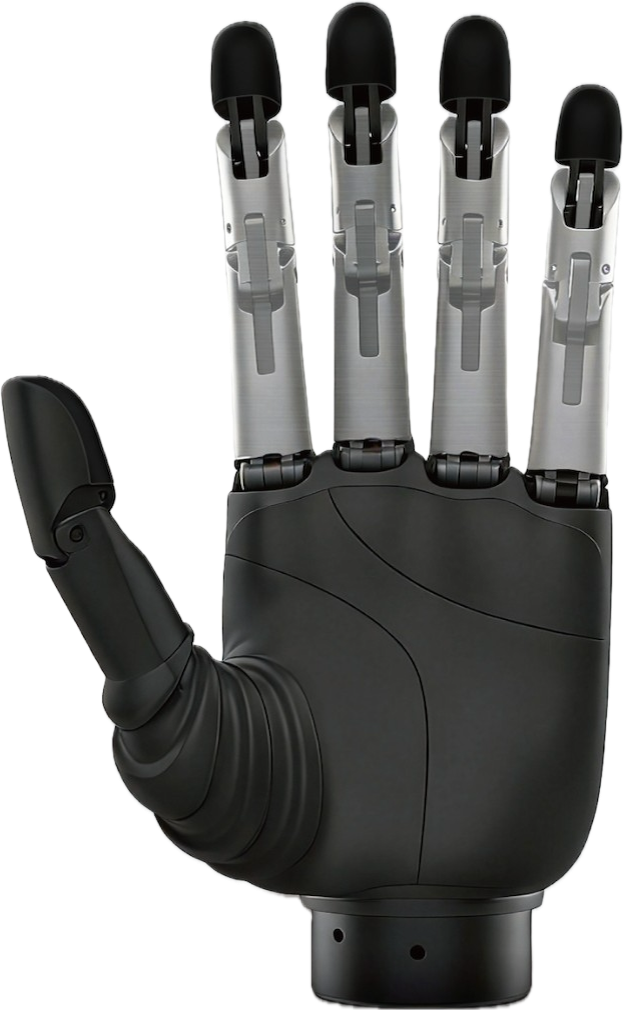
外观
15 自由度,其中 6 个主动关节带编码器。 主机通过 CAN 下发目标开合度,板端做位置闭环。
规格、使用环境、电源和手腕接口。
24–48 V 供电,CANable 接线,以及第一次下发开合度。
Python、C++、C# 和 ROS 2 Humble 使用同一套开合度。
Chrome 或 Edge 通过网页直接连接 CANable,并可升级固件。
开合度 0 是全合,100 是全开。六路顺序是拇、虎口、食、中、无名、小。「全部打开」和「全部关闭」不含虎口。